

ヒューマノイドロボットの基本構造フレーム — RRR ベトナム図面セット
A3 図面 4 枚:12 ユニットの全体配置、胴体ボックスフレーム、骨盤・股関節ハウジング、四肢リンクとフランジ。材質・公差・加工工程付き。
ヒューマノイドロボットで最も難しいのはソフトウェアではなくフレームです。すべての荷重を受け、関節位置を保持し、歩行が滑らかか振動するかを決めます。RRR ベトナムが自社で一貫製作できる基本構造フレームの図面セットをご紹介します。
1. 全体配置
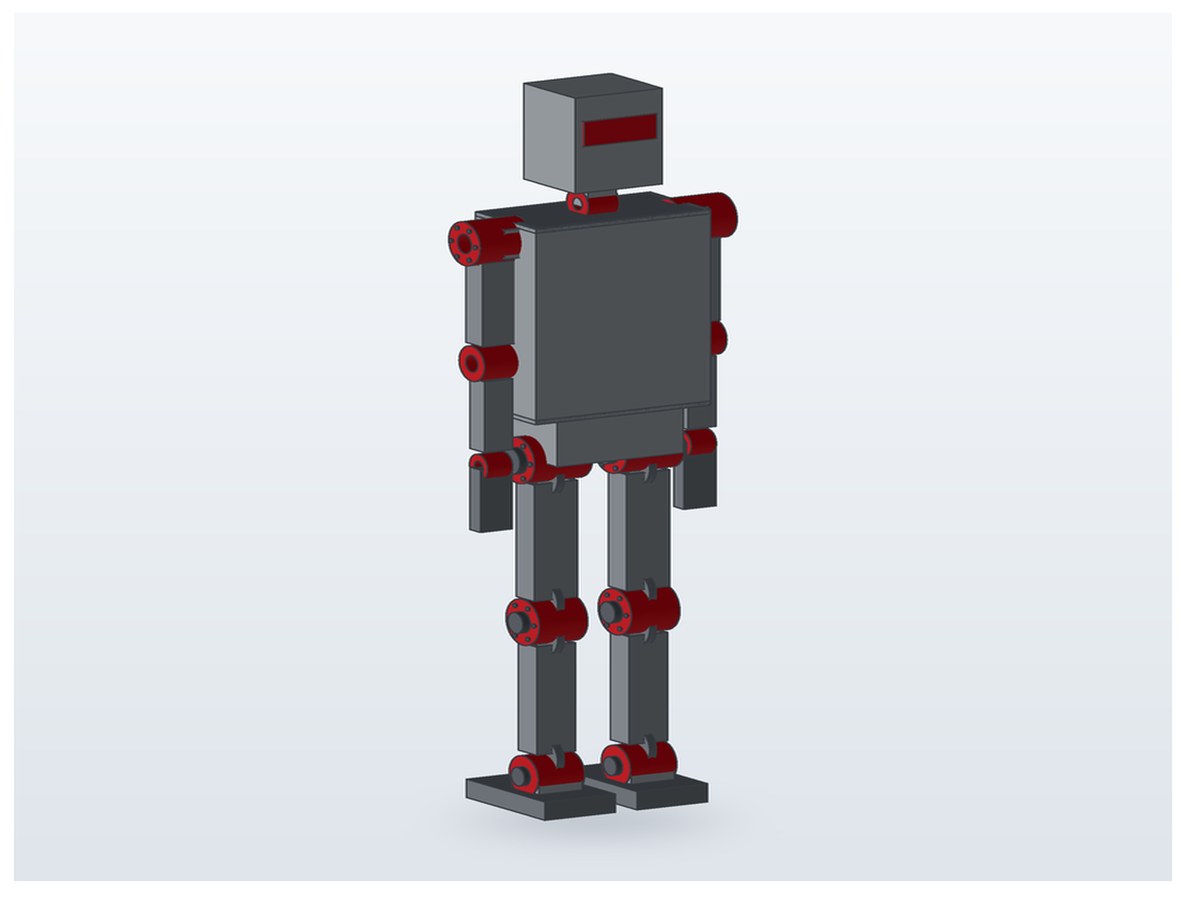
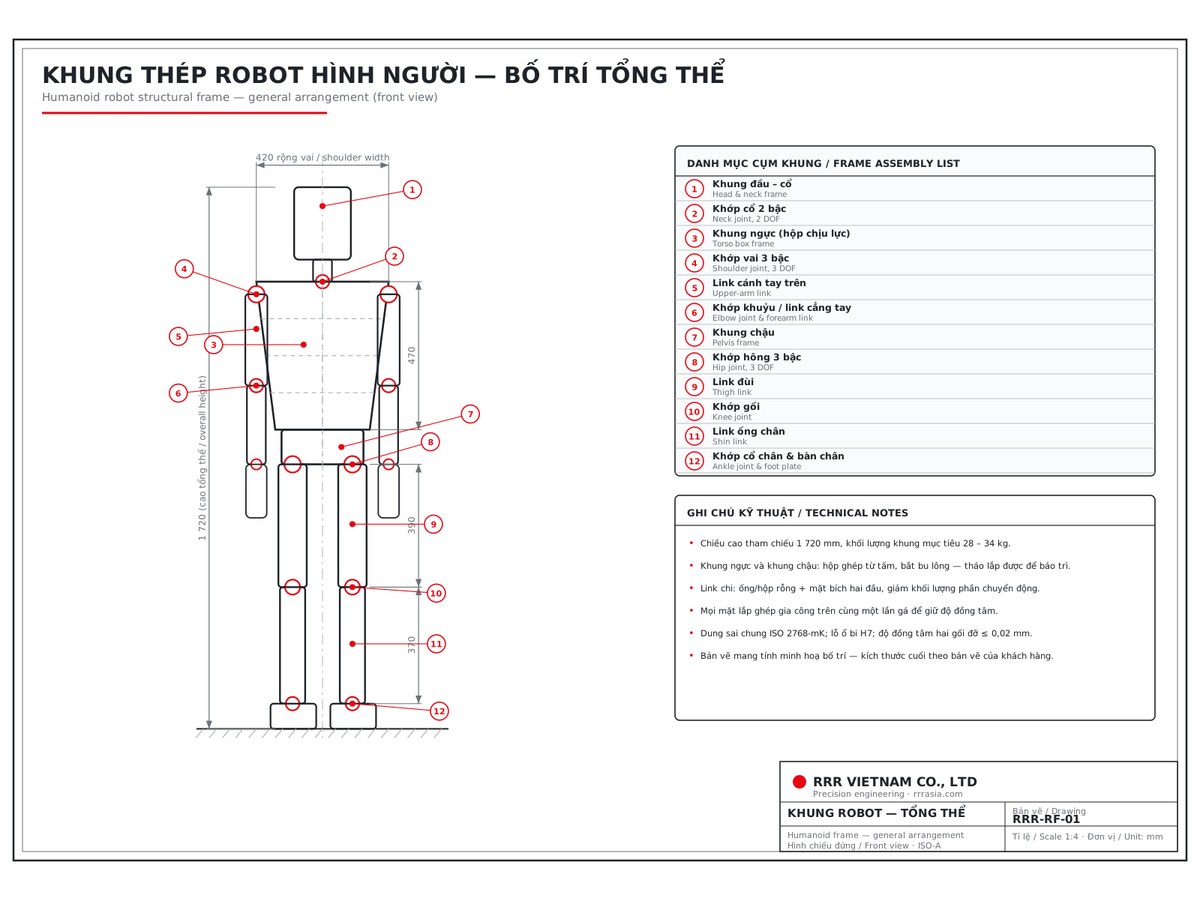
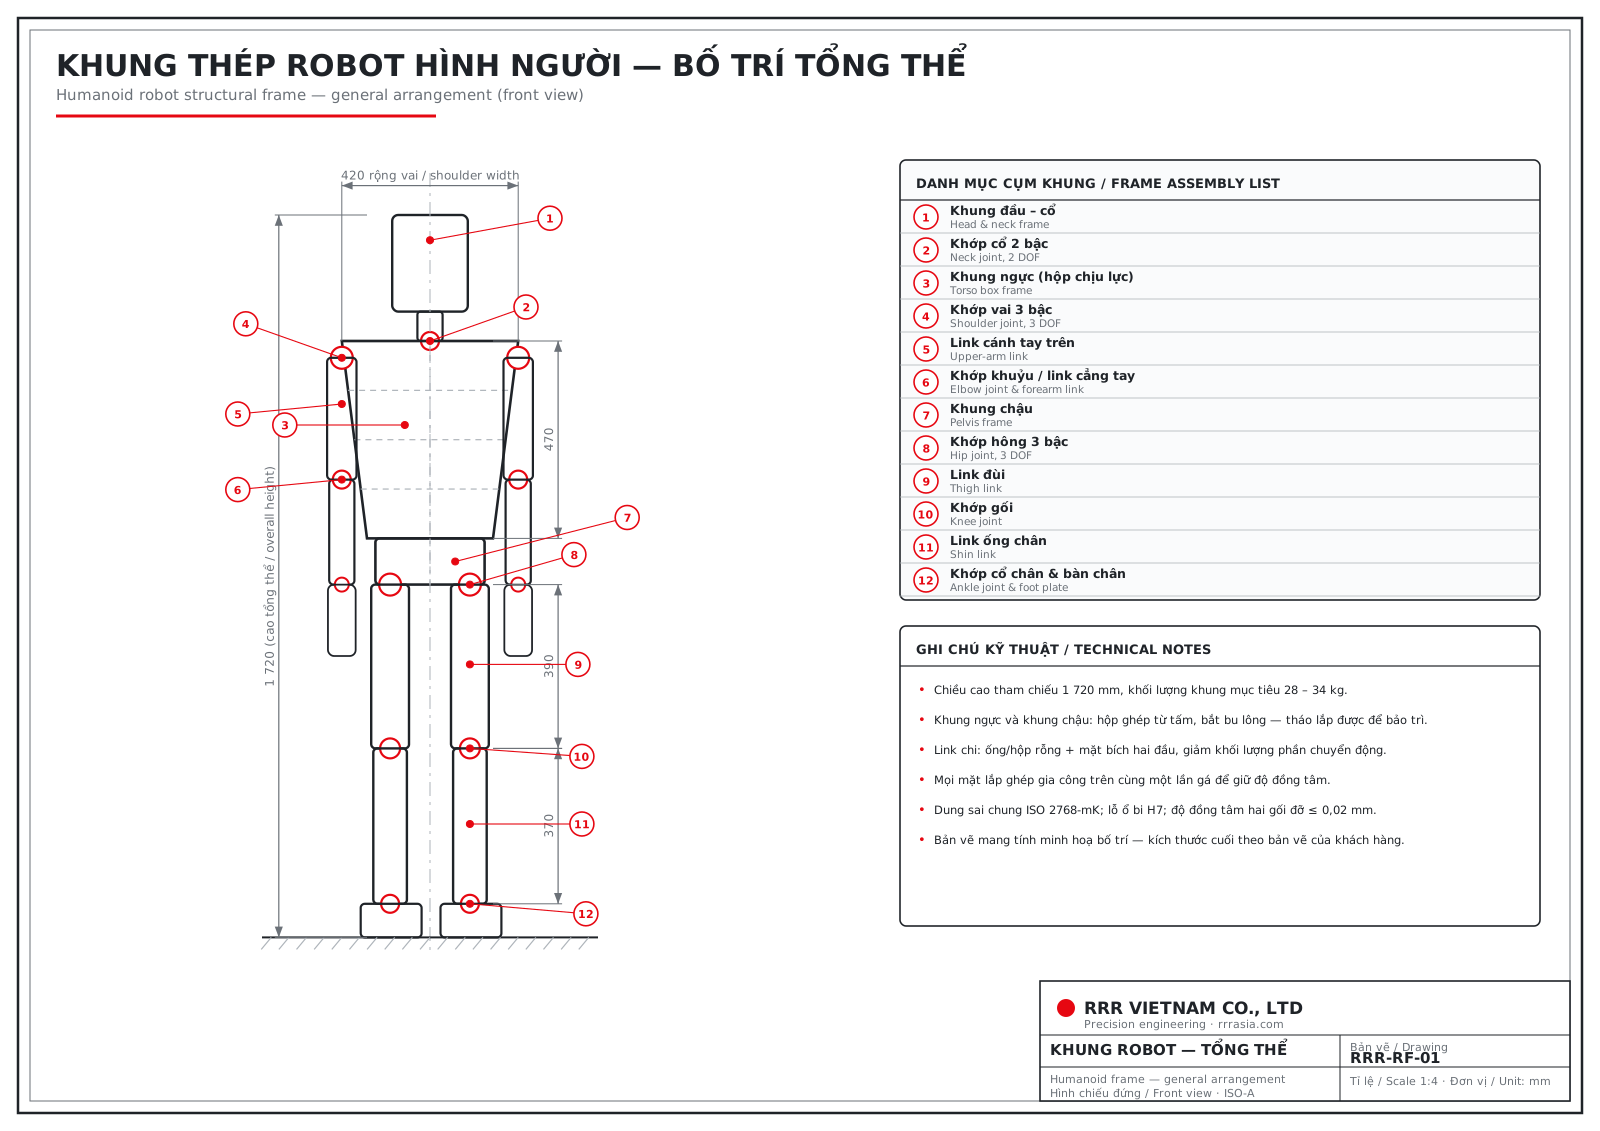
基準身長 1,720 mm、肩幅 420 mm、腰幅 260 mm で作図。フレームは 12 ユニット(頭部・首フレーム、首関節、胴体フレーム、肩関節、上腕リンク、肘関節・前腕リンク、骨盤フレーム、股関節、大腿リンク、膝関節、下腿リンク、足首関節・足板)に分割しています。
目標フレーム質量は 28 – 34 kg。設計を貫く原則はよく動く部分ほど軽く。四肢リンクはすべて中空、胴体と骨盤は剛性優先です。
2. 胴体ボックスフレーム
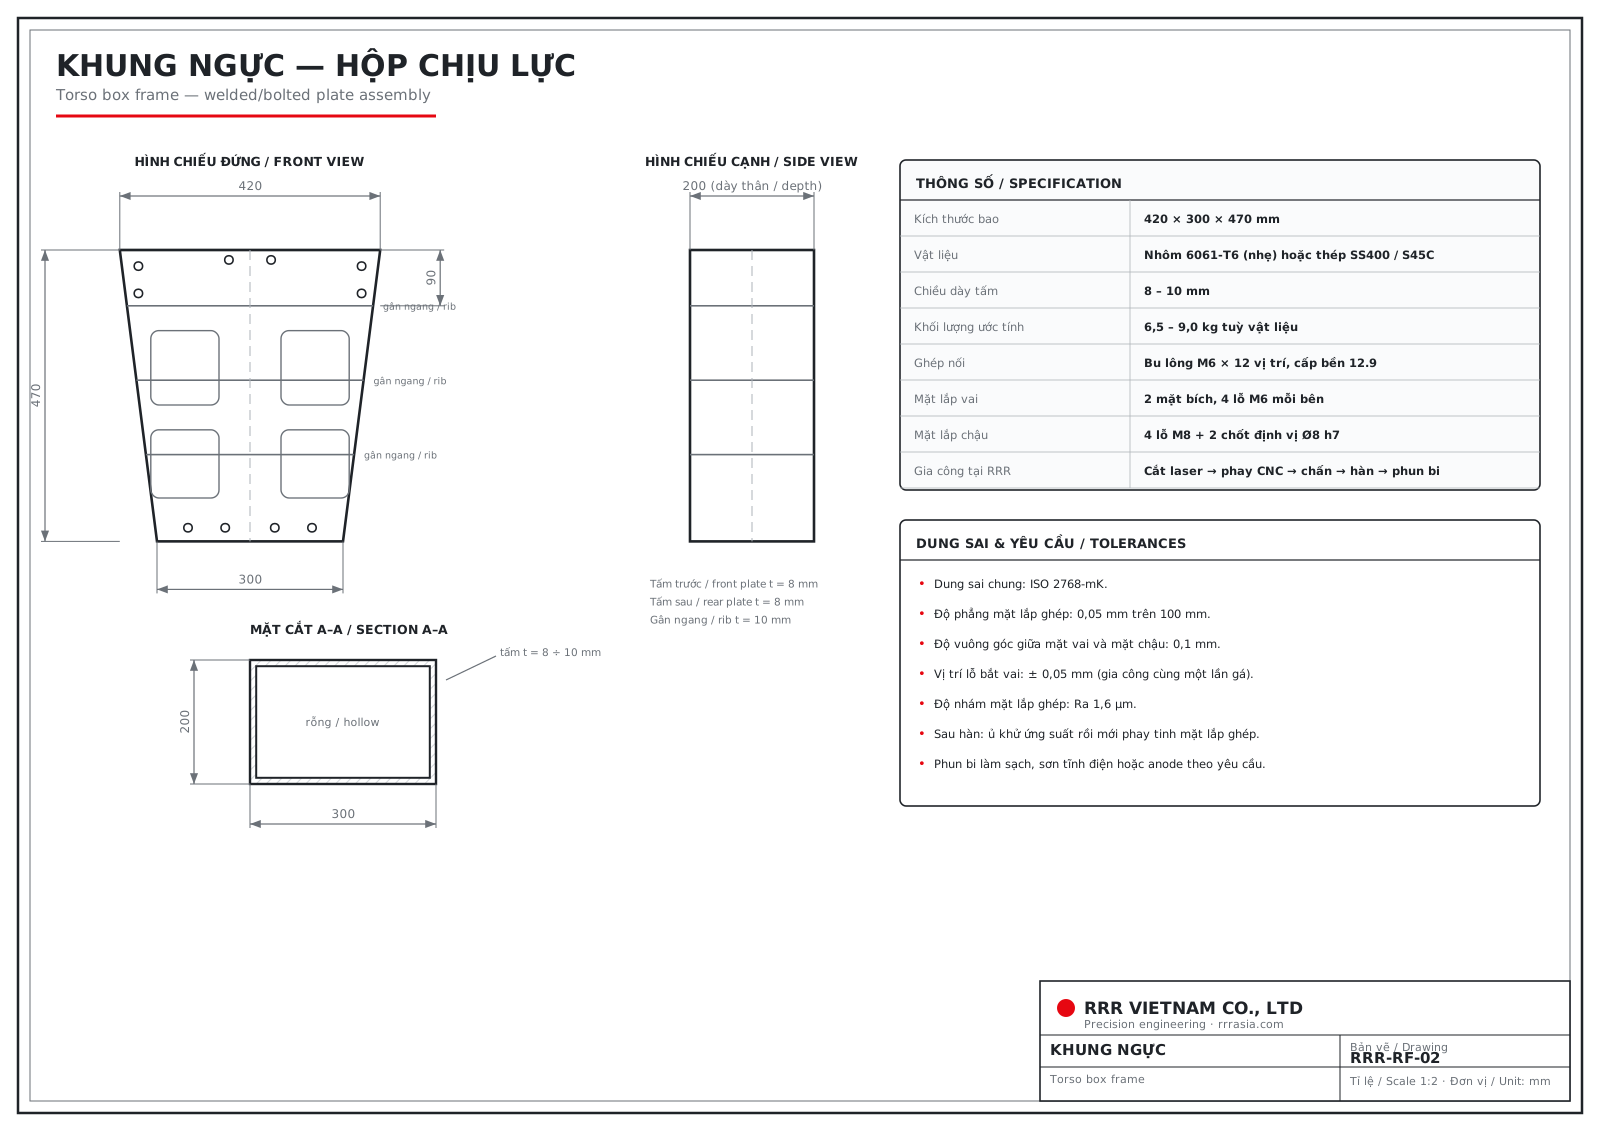
板厚 8 – 10 mm の 6061-T6 アルミ板で組む 420 × 300 × 470 mm のボックス。リブ 3 本と肉抜き窓 4 か所。肩取付面と骨盤取付面は同一段取りで加工し、直角度を確保します。
- 一般公差 ISO 2768-mK
- 合わせ面の平面度 100 mm あたり 0.05 mm
- 肩穴位置 ± 0.05 mm
- 溶接後は応力除去焼鈍を行ってから仕上げフライス
3. 骨盤フレームと股関節ハウジング
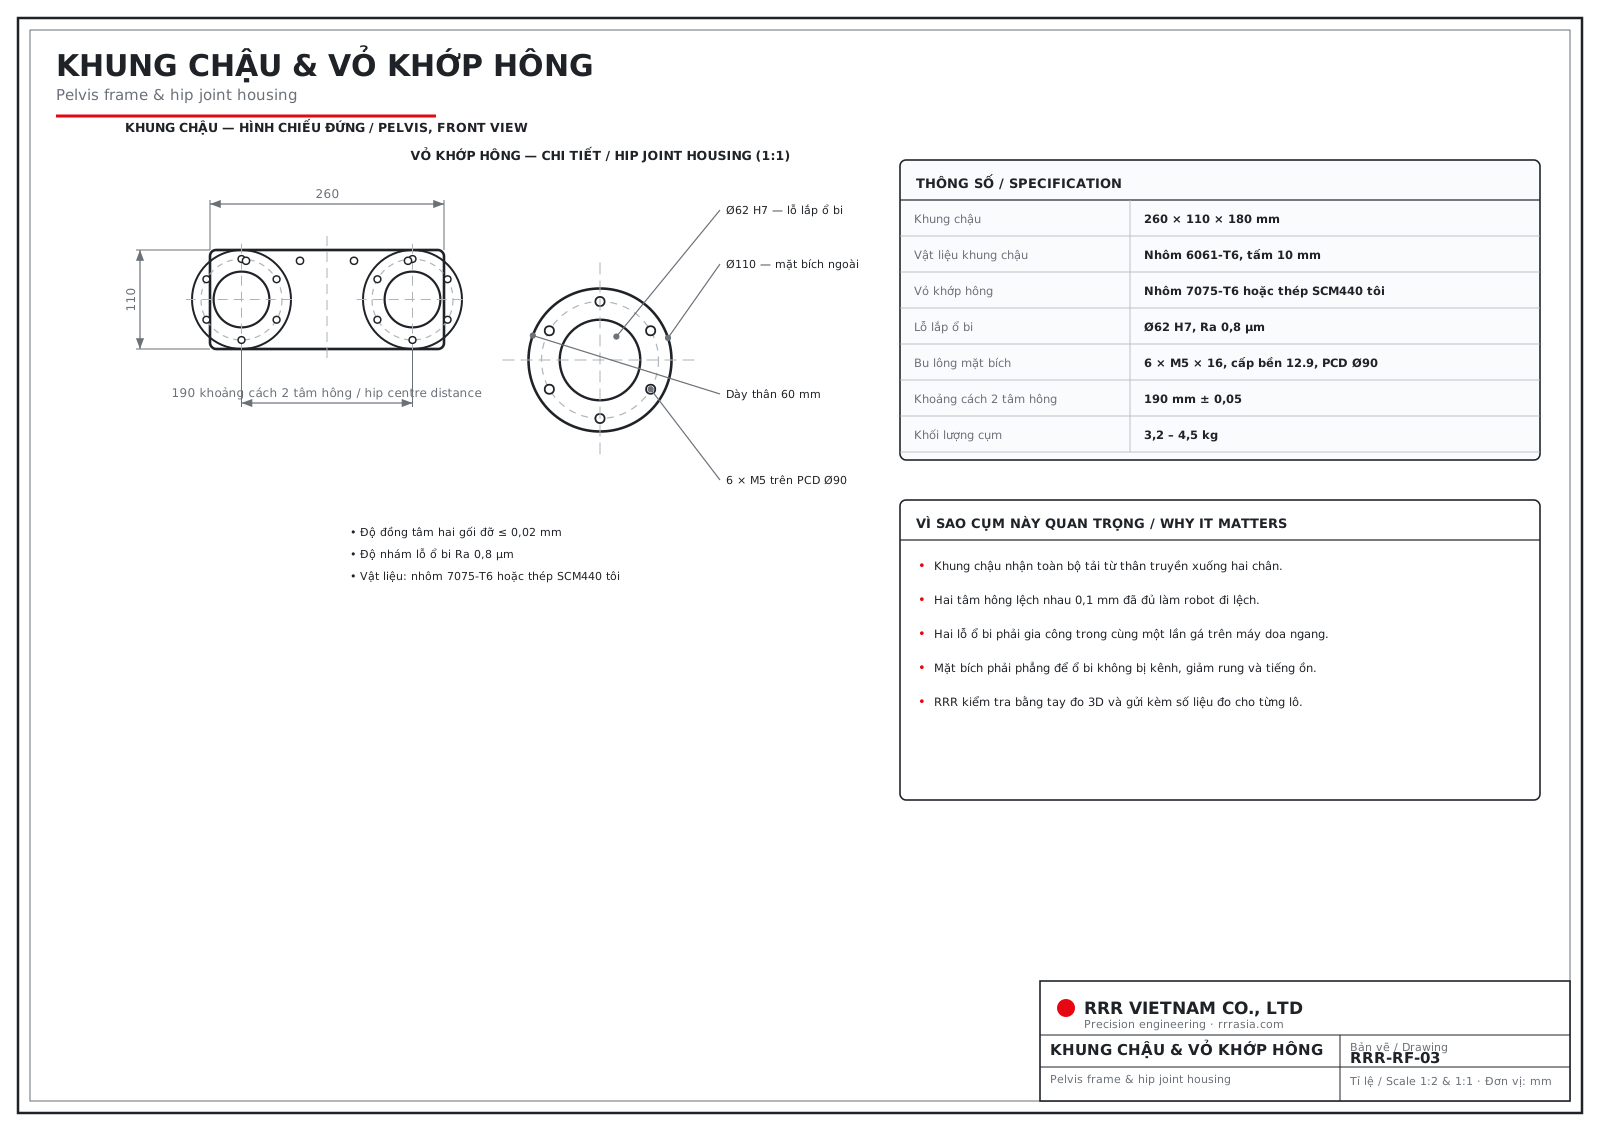
骨盤は胴体からの荷重をすべて両脚へ伝えます。股関節中心距離は 190 mm ± 0.05。0.1 mm の狂いでも歩行がずれます。そのため Ø62 H7 の軸受穴 2 か所は横中ぐり盤で同一段取り加工し、同軸度 0.02 mm 以下、面粗さ Ra 0.8 μm とします。
4. 四肢リンクと関節フランジ
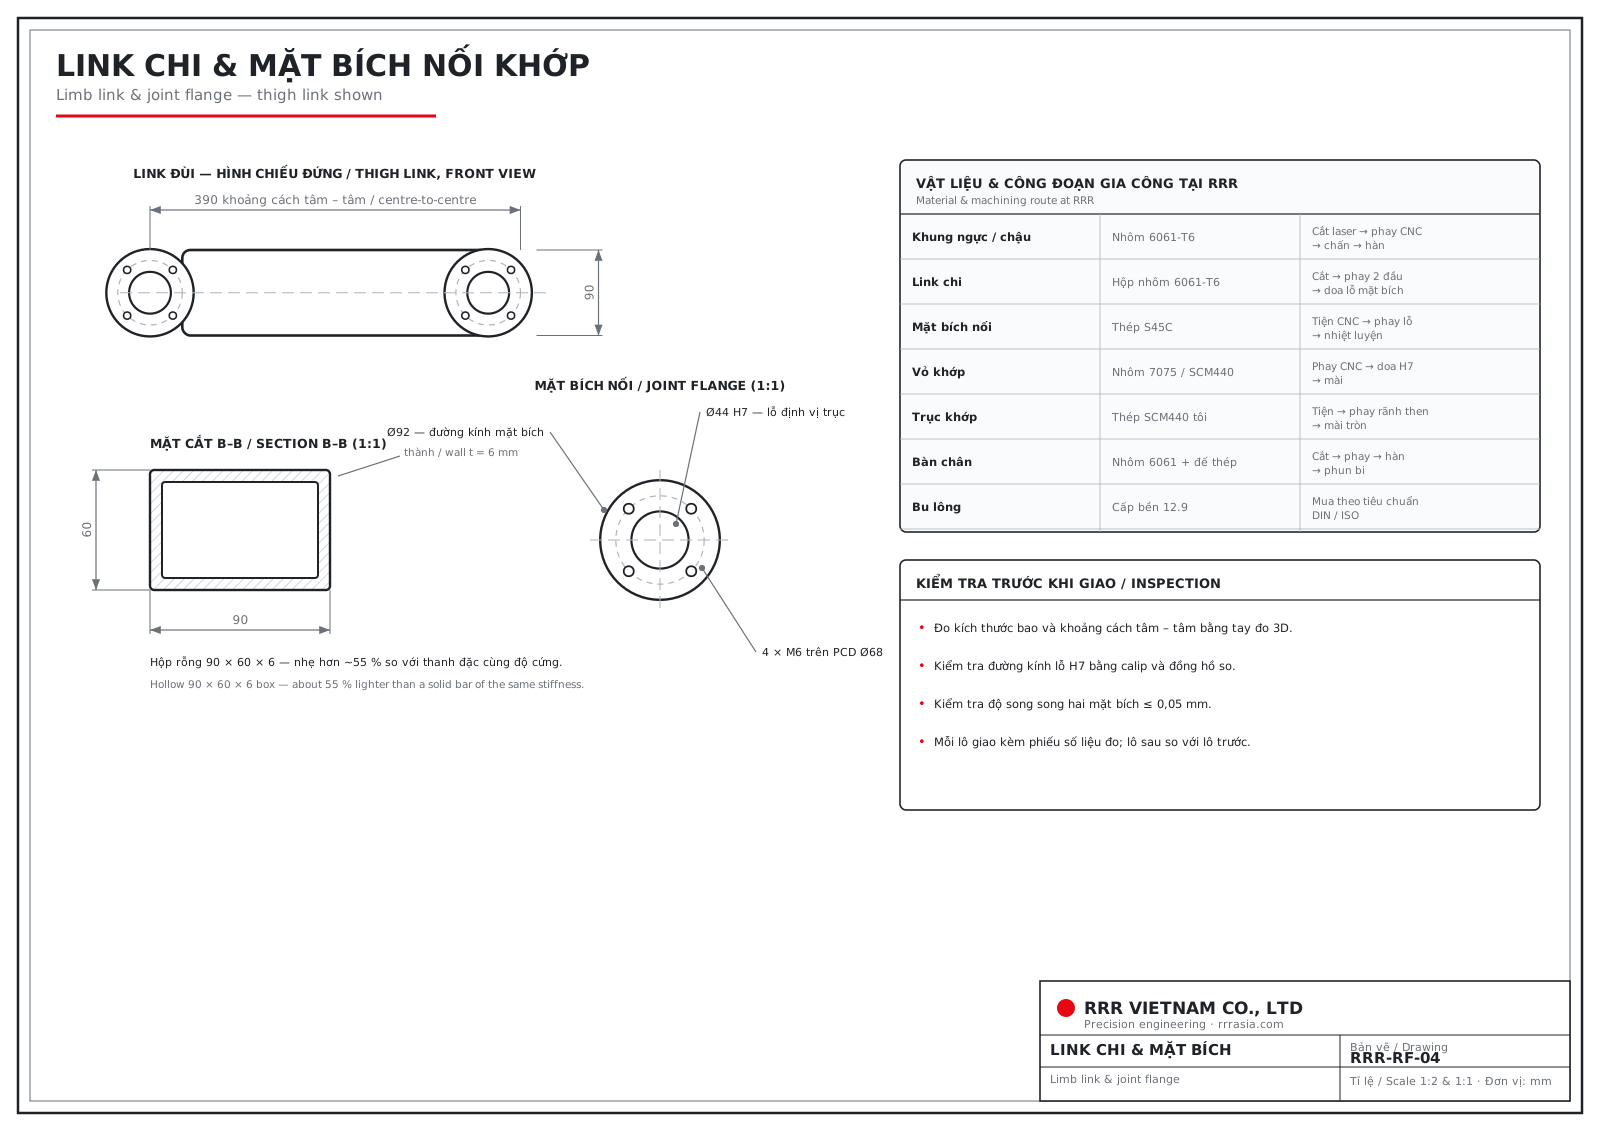
大腿リンクは中心間 390 mm、断面は中空 90 × 60 × 6 mm の角パイプ。同等剛性の中実材に比べ約 55 % 軽量です。両端は Ø92 フランジで、Ø44 H7 の軸位置決め穴と P.C.D. Ø68 上の M6 × 4 か所を備えます。
5. 材質と RRR の加工工程
- 胴体・骨盤 — 6061-T6 アルミ:レーザー切断 → CNC フライス → 曲げ → 溶接
- 四肢リンク — 6061-T6 角パイプ:切断 → 両端フライス → フランジ穴中ぐり
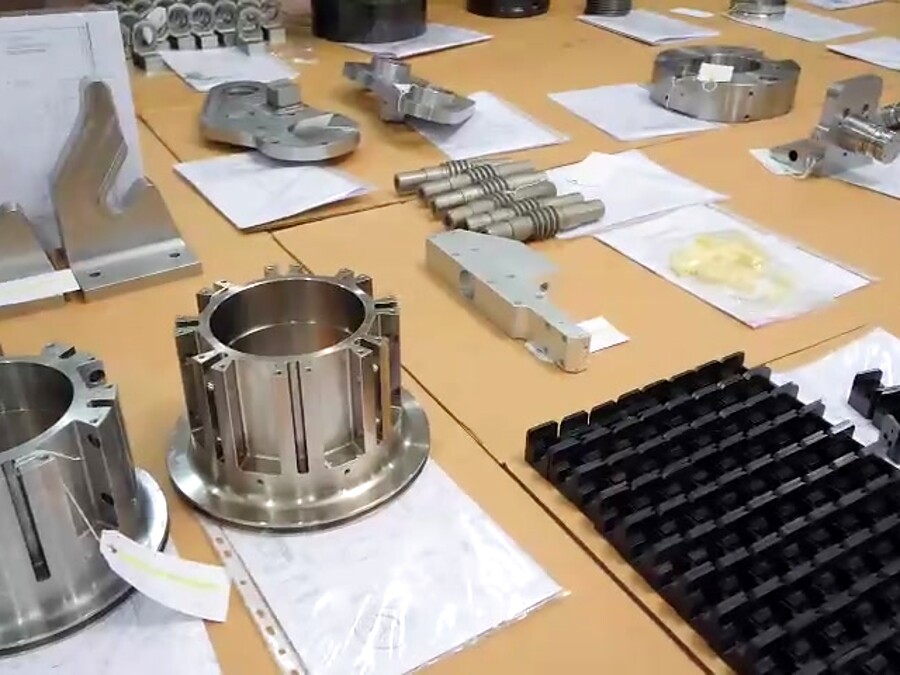
- 関節フランジ — S45C:CNC 旋削 → 穴加工 → 熱処理
- 関節ハウジング — 7075-T6 または SCM440:CNC フライス → H7 中ぐり → 研削
- 関節シャフト — SCM440 焼入れ:旋削 → キー溝加工 → 円筒研削
- 足板 — 6061 アルミ+スチール底:切断 → フライス → 溶接 → ショットブラスト
6. 出荷前検査
外形寸法と中心間距離は三次元測定アームで測定。H7 穴はゲージとダイヤルゲージで確認。フランジ平行度 0.05 mm 以下。各ロットに測定記録を添付し、前ロットと比較します。
図面のダウンロード
本図面セットは RRR ベトナムがフレーム構成と加工能力を示すために作成したものです。最終寸法は常にお客様の図面に従います。
ロボットを設計され、機械部品の製作先をお探しでしたら、ウェブサイトのお見積りフォーム、または +84 909 365 044(Mr. Van) までご連絡ください。