

Cấu trúc cơ khí của robot hình người: khung, khớp và những chi tiết đòi hỏi gia công chính xác
Robot hình người được tạo nên từ hàng trăm chi tiết cơ khí chính xác: khung thân, vỏ khớp, trục, vòng lắp ổ bi… Bài viết giới thiệu cấu trúc cơ khí, vật liệu và yêu cầu gia công của từng cụm chi tiết.
Robot hình người (humanoid robot) đang trở thành một trong những lĩnh vực công nghệ phát triển nhanh nhất thế giới. Phía sau những chuyển động đi lại, cầm nắm linh hoạt là một bộ khung cơ khí được thiết kế và gia công với độ chính xác rất cao. Trong bài viết này, RRR Việt Nam giới thiệu tổng quan cấu trúc cơ khí của một robot hình người và những yêu cầu đặt ra cho các chi tiết gia công.
1. Tổng quan cấu trúc khung robot hình người
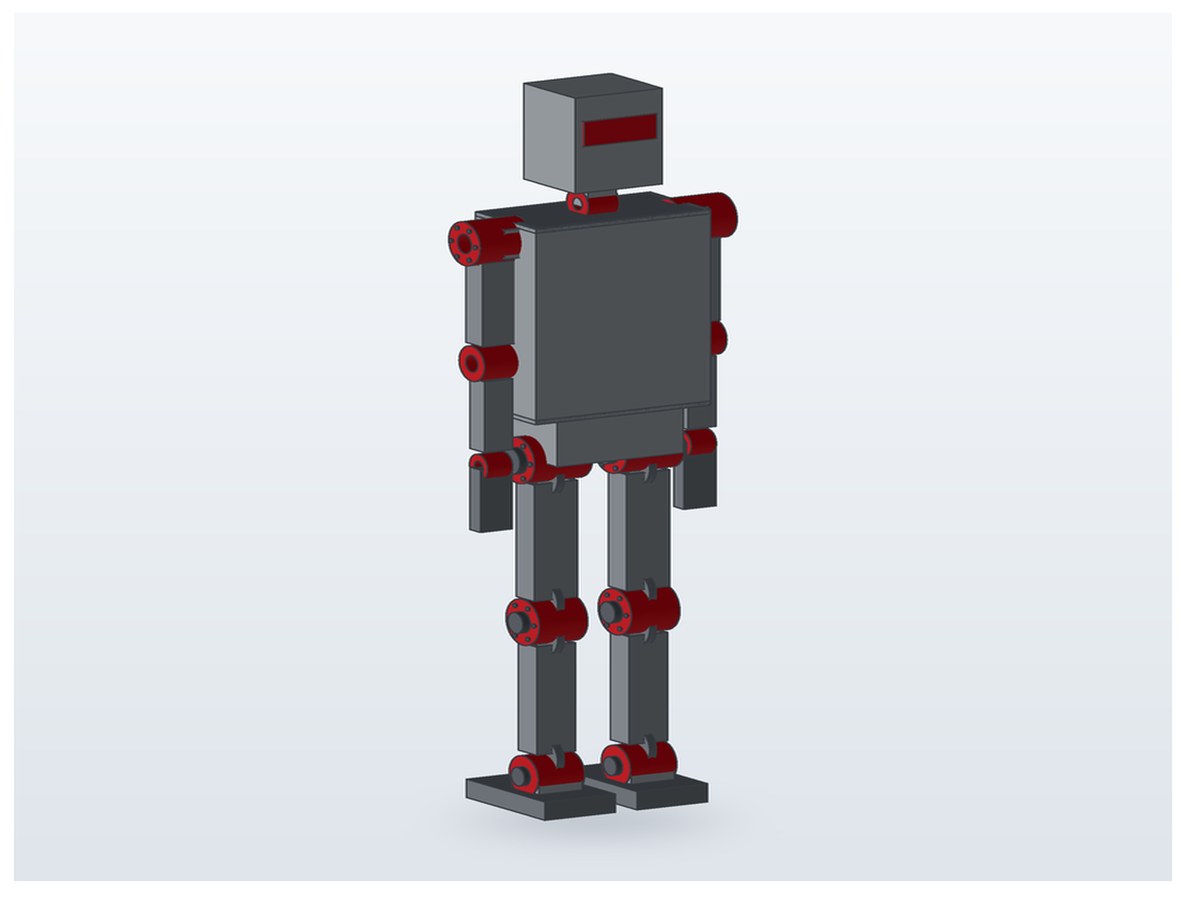
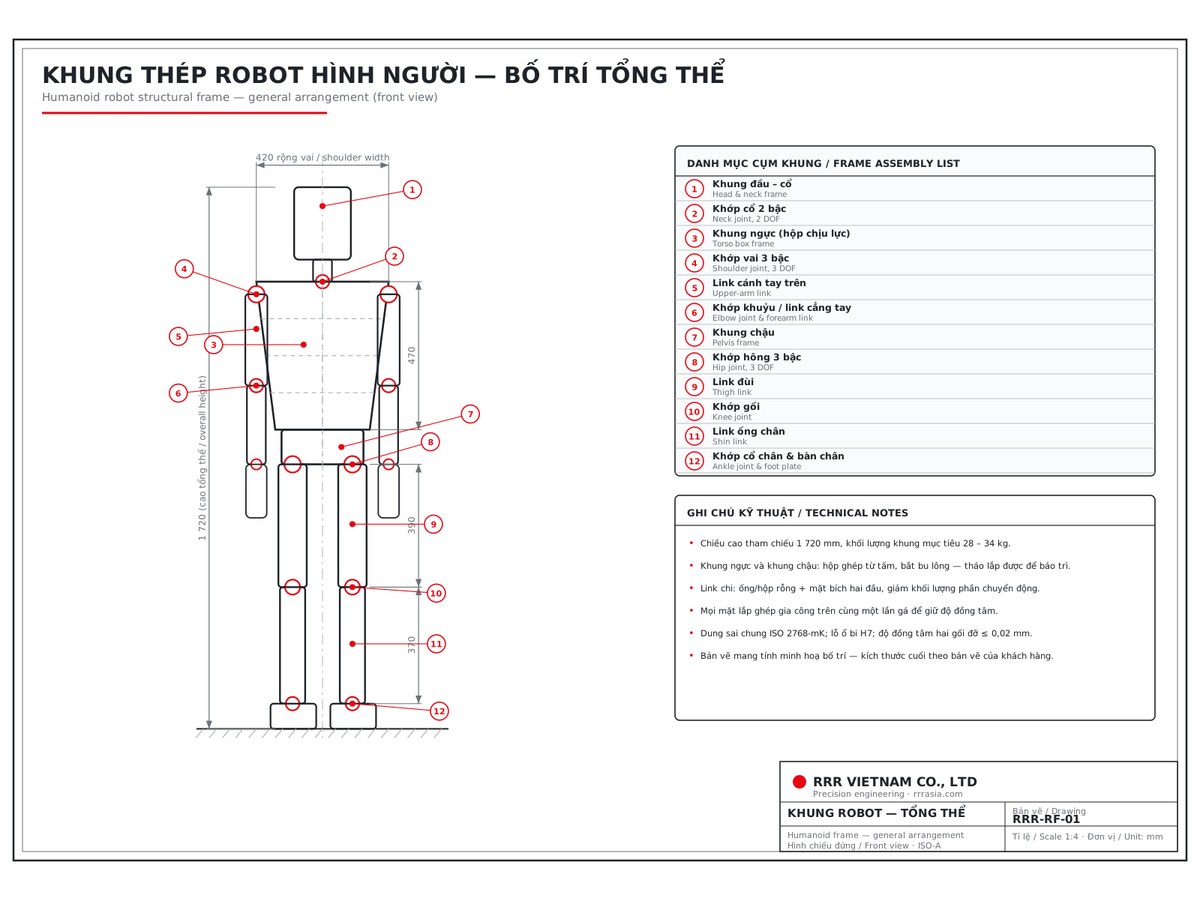
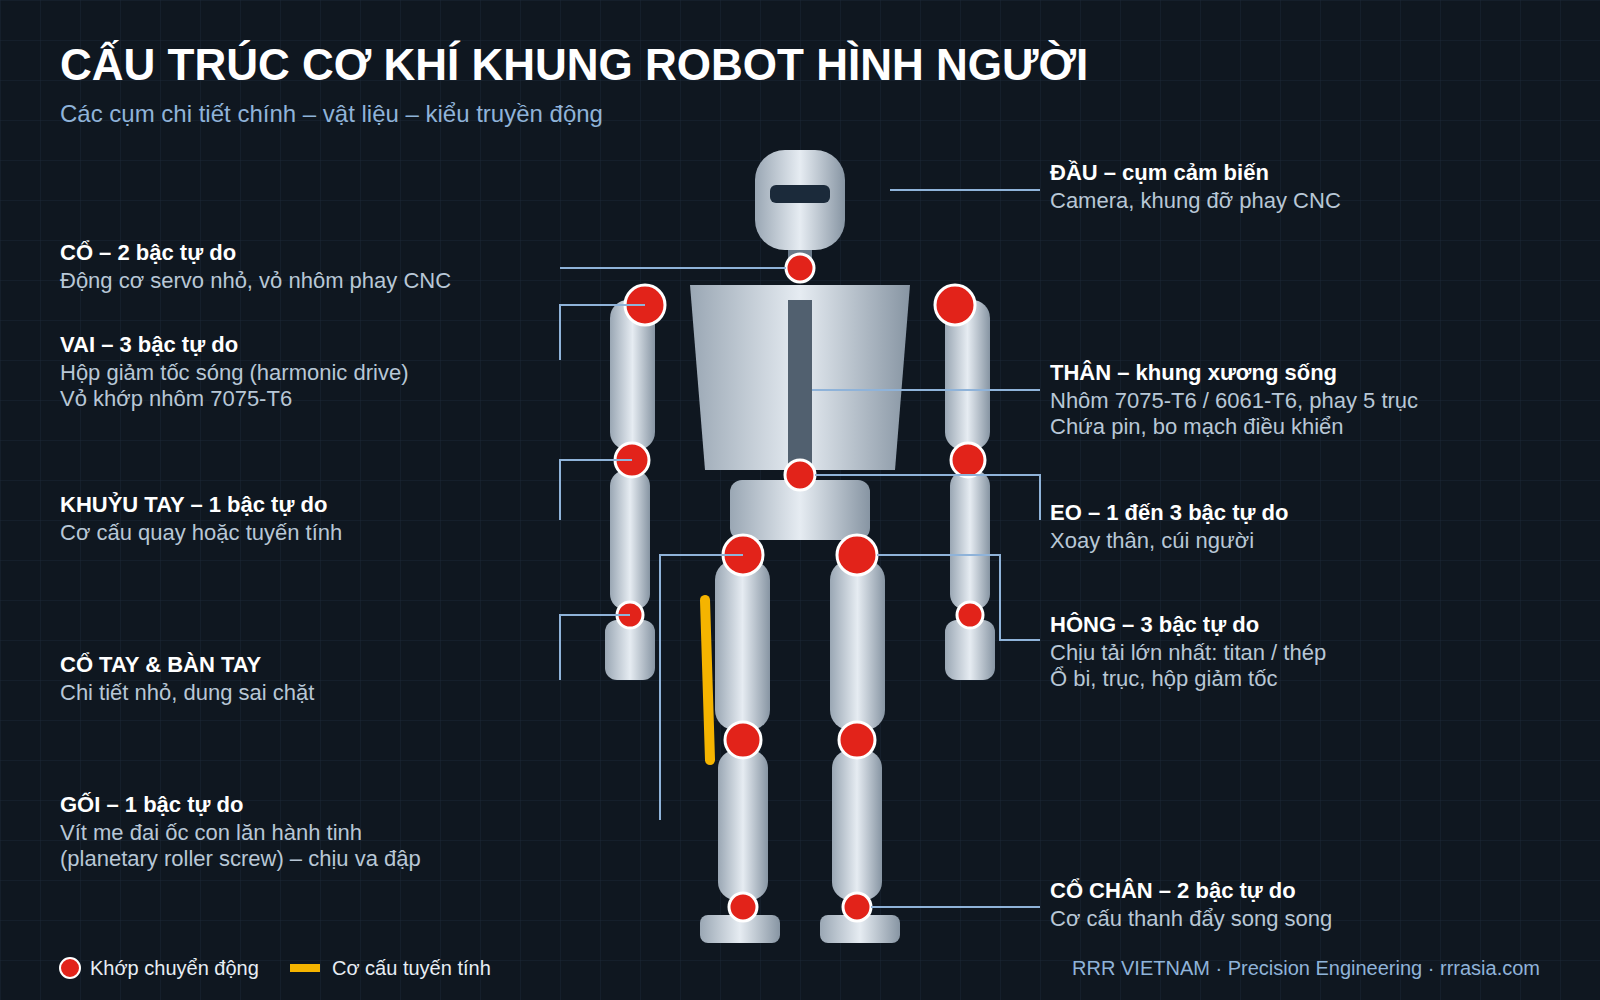
Giống như cơ thể con người, robot hình người gồm các cụm chính: đầu, thân, hai tay và hai chân, liên kết với nhau bằng các khớp chuyển động. Mỗi khớp có một hoặc nhiều bậc tự do (hướng chuyển động độc lập). Một robot hình người hiện đại thường có vài chục bậc tự do ở thân và chân tay, chưa kể bàn tay.
- Đầu: chứa camera và cảm biến, gắn trên khớp cổ 2 bậc tự do.
- Thân (khung xương sống): kết cấu chịu lực trung tâm, chứa pin và bộ điều khiển.
- Tay: vai 3 bậc tự do, khuỷu 1 bậc tự do, cổ tay và bàn tay nhiều bậc tự do.
- Chân: hông 3 bậc tự do, gối 1 bậc tự do, cổ chân 2 bậc tự do – đây là cụm chịu tải nặng nhất.
2. Khớp robot – "trái tim" cơ khí
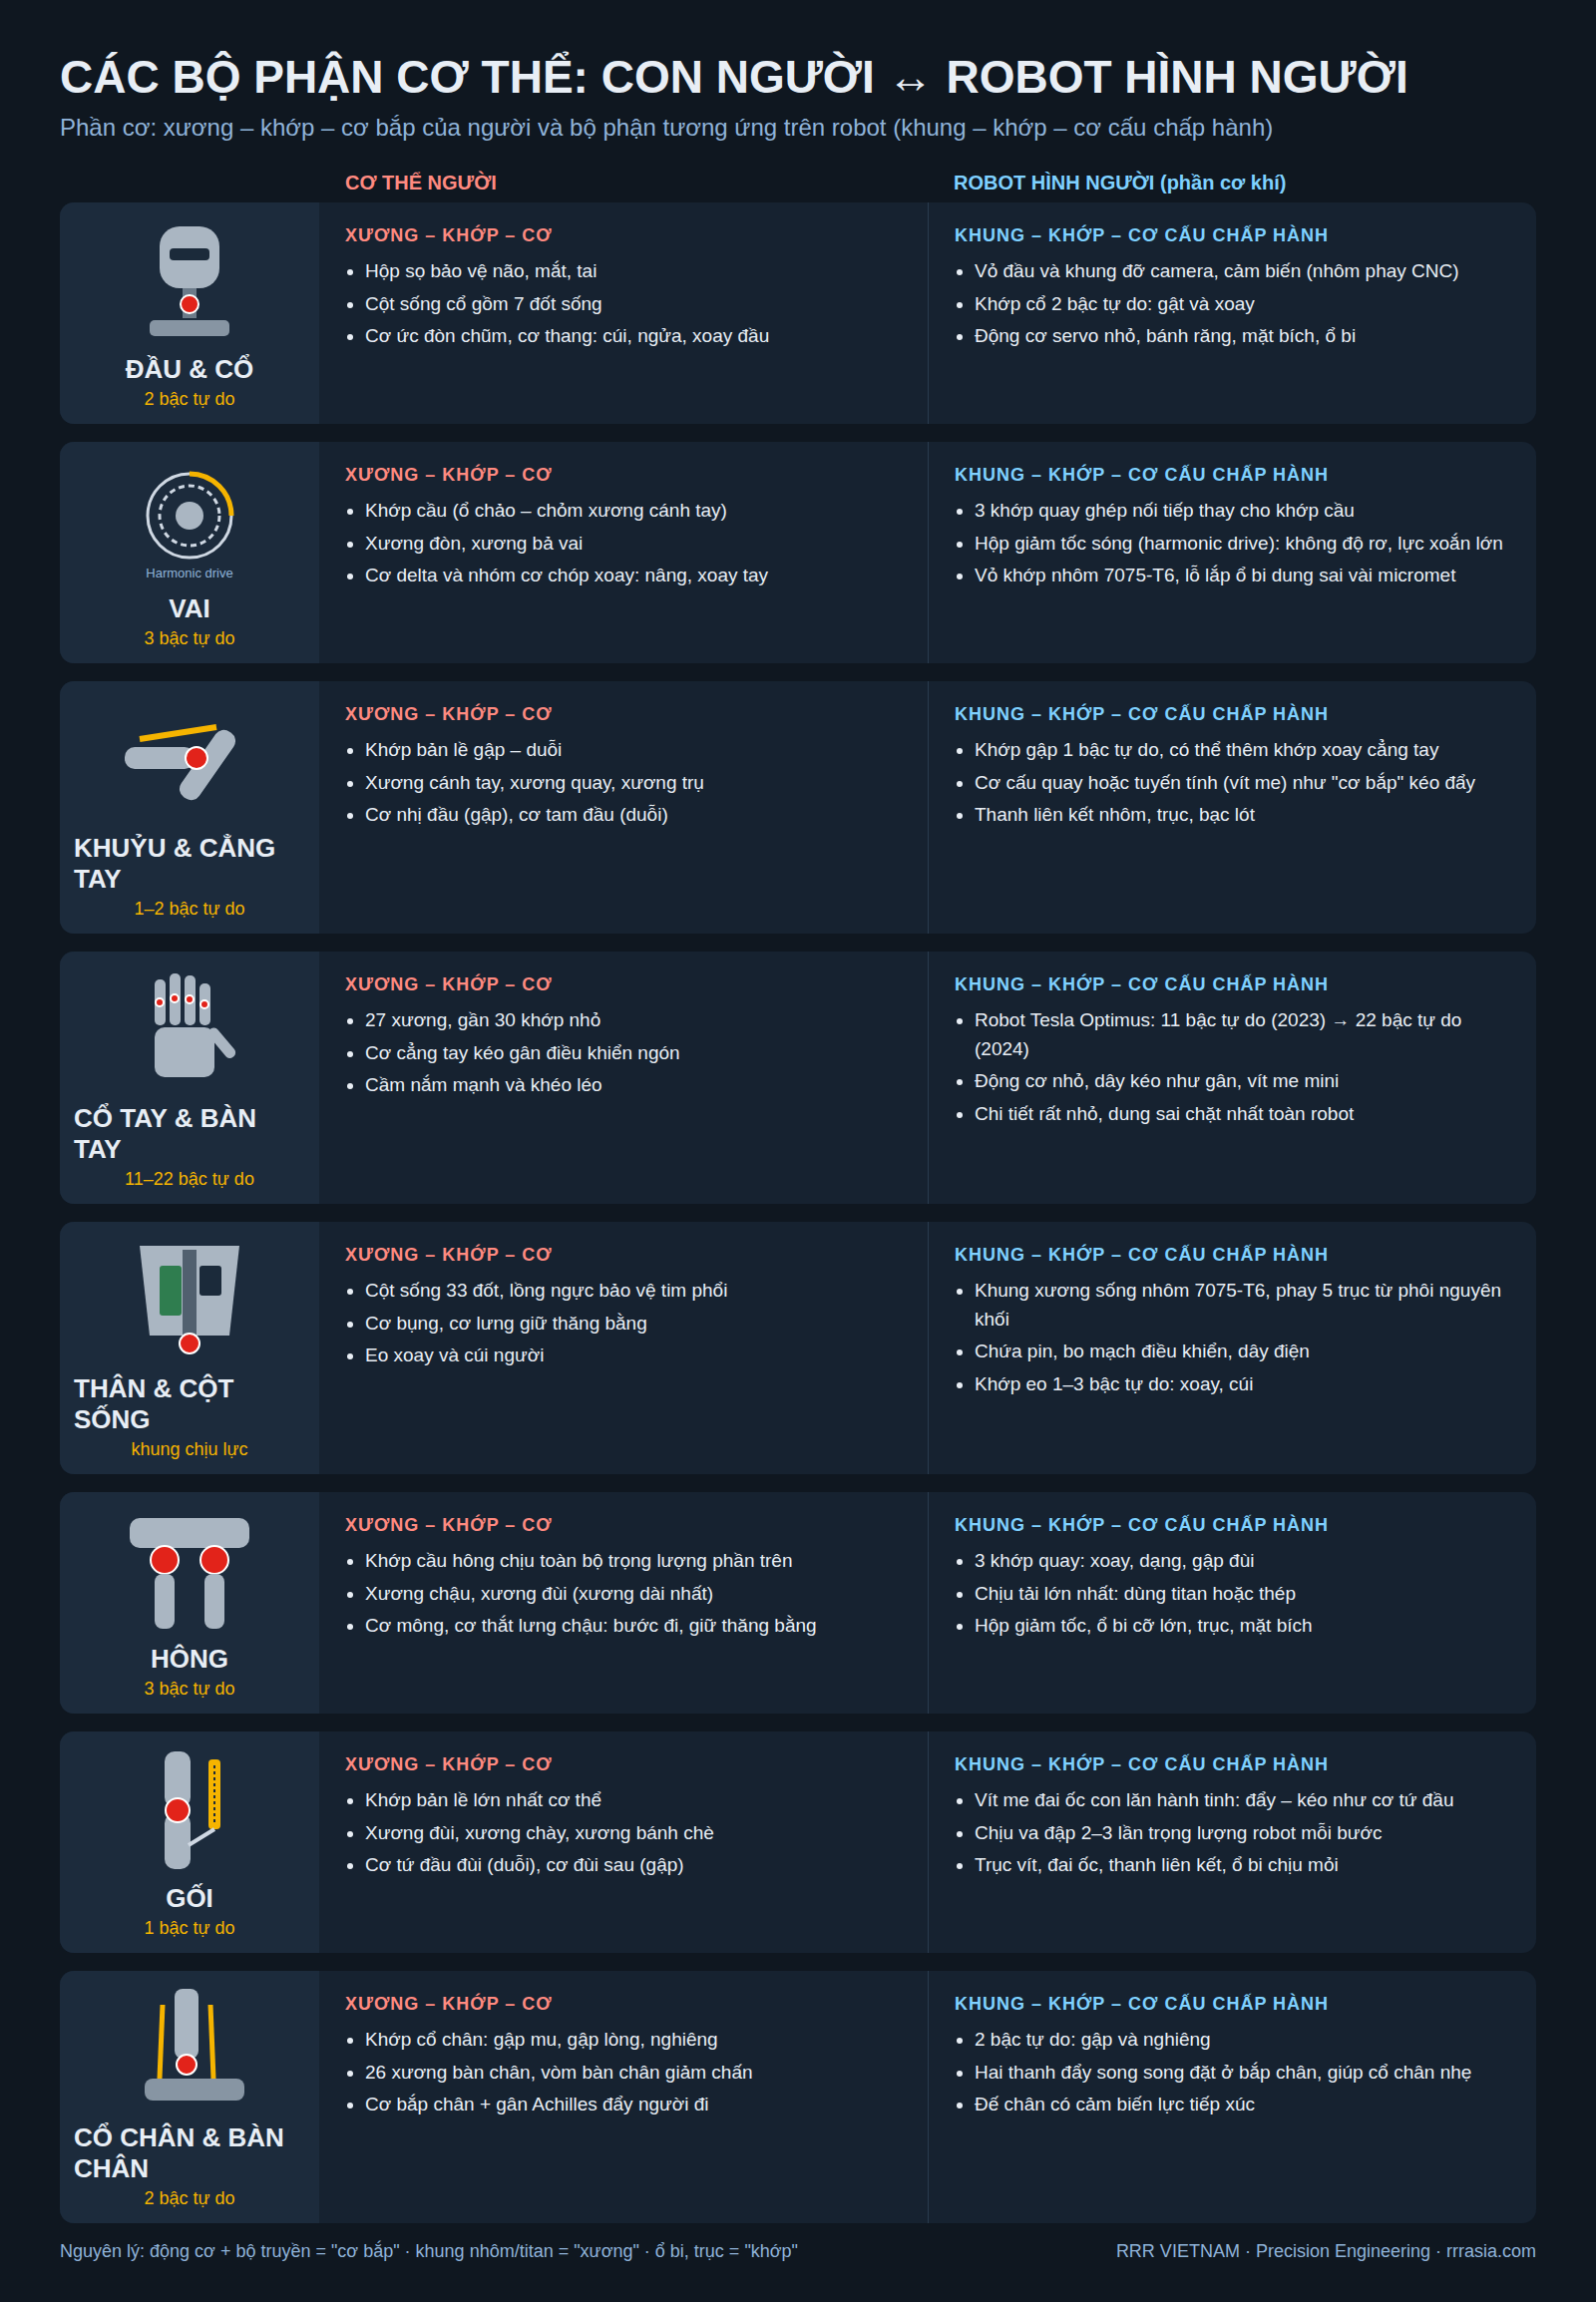
Mỗi khớp là một cụm cơ cấu chấp hành (actuator) gồm động cơ, bộ truyền động, ổ bi, trục và vỏ khớp. Hiện có hai kiểu truyền động phổ biến:
- Hộp giảm tốc sóng (harmonic drive): dùng cho vai, cổ tay, xoay hông. Ưu điểm là gần như không có độ rơ, nhỏ gọn nhưng cho mô-men xoắn lớn.
- Vít me đai ốc con lăn hành tinh (planetary roller screw): dùng cho gối, khuỷu tay, cổ chân – những khớp cần lực lớn. Con lăn tiếp xúc theo đường nên chịu va đập tốt hơn vít me bi. Đây là giải pháp được Tesla sử dụng trên robot Optimus.
Khi robot đi bộ, mỗi bước chân tạo ra lực va đập bằng 2–3 lần trọng lượng robot, lặp lại hàng nghìn lần mỗi giờ. Vì vậy các chi tiết khớp chân phải có độ bền mỏi cao và được gia công, lắp ráp thật chính xác.
3. Vật liệu cho khung và khớp robot
Khối lượng là yếu tố sống còn: chỉ cần cổ chân nặng thêm 200 g, gối, hông và pin đều phải lớn hơn để gánh, khiến cả robot nặng thêm khoảng 1,3 kg. Do đó vật liệu phải vừa nhẹ vừa bền:
- Nhôm 7075-T6: vật liệu chủ lực cho khung thân, vỏ khớp, thanh tay – tỉ lệ bền/khối lượng cao, dễ gia công.
- Nhôm 6061-T6: cho các chi tiết chịu tải nhẹ hơn, giá thành tốt.
- Titan Ti-6Al-4V: cho khớp hông, gối – nơi chịu tải lớn nhất; bền hơn nhưng khó gia công, thời gian gia công gần gấp đôi.
- Inox 17-4 PH: cho trục ra, then hoa truyền động cần độ cứng cao.
4. Yêu cầu gia công: độ chính xác tính bằng micromet
Chi tiết robot đòi hỏi dung sai rất chặt để khớp vận hành êm, không rơ và bền lâu:
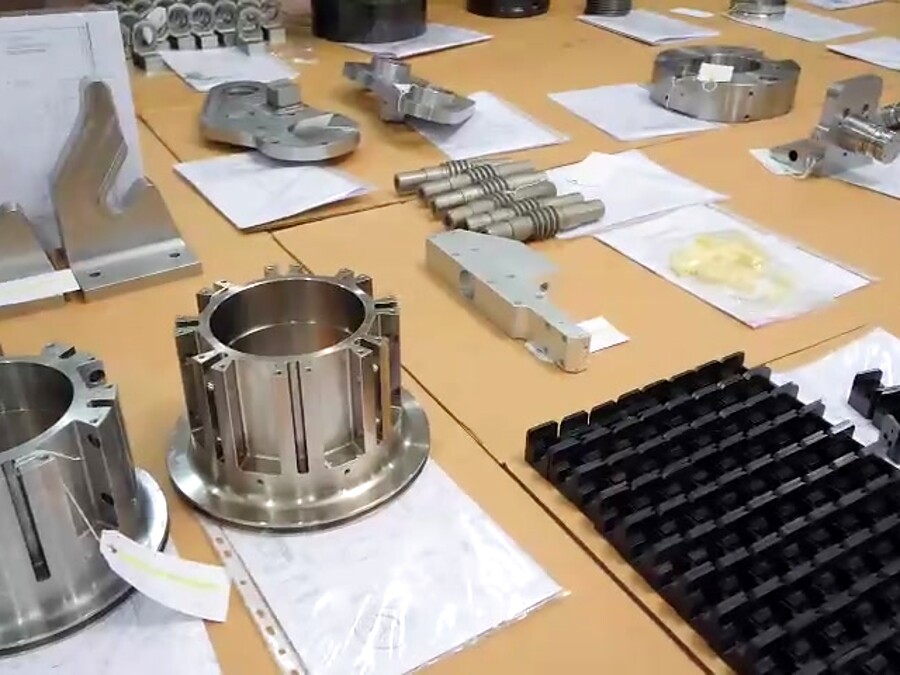
- Vỏ khớp nhôm: dung sai khoảng ±0,013 mm; chi tiết titan: ±0,008 mm; trục inox: ±0,005 mm.
- Lỗ lắp ổ bi phải đồng tâm trong khoảng 0,005 mm; độ đảo trục ra dưới 0,008 mm.
- Bề mặt lắp gioăng làm kín đạt độ nhám khoảng Ra 0,4 µm.
- Khung thân phức tạp thường được phay 5 trục từ phôi nguyên khối để tránh sai số do gá đặt nhiều lần.
5. RRR Việt Nam và hướng đi linh kiện robot
Với hệ thống máy CNC và quy trình quản lý chất lượng ISO 9001:2015, RRR Việt Nam đang đầu tư phát triển năng lực gia công các chi tiết cơ khí chính xác cho robot hình người: vỏ khớp, trục, vòng lắp ổ bi, mặt bích, khung liên kết… Chúng tôi sẵn sàng đồng hành cùng các đơn vị nghiên cứu và sản xuất robot từ giai đoạn mẫu thử đến sản xuất loạt.
Quý đối tác có nhu cầu gia công chi tiết robot, vui lòng gửi bản vẽ về rrrvietnam104@gmail.com hoặc liên hệ 0909 365 044 (Mr. Văn – Tổng Giám đốc) để được tư vấn và báo giá.
Tài liệu tham khảo: Firgelli Automations – Humanoid Robot Actuators Guide; DakingsRapid – Humanoid Robot Joint CNC Machining; Wikipedia – Optimus (robot).